
专题、让 Teensy 4.1/ESP32-S3 与 5V 信号模块安全通信
本专题以teensy4.1/esp32-s3系列mcu控制5伏电平信号的无刷电机驱动模块为例,介绍3.3v逻辑电平的mcu如何同5v逻辑电平的元器件通信。
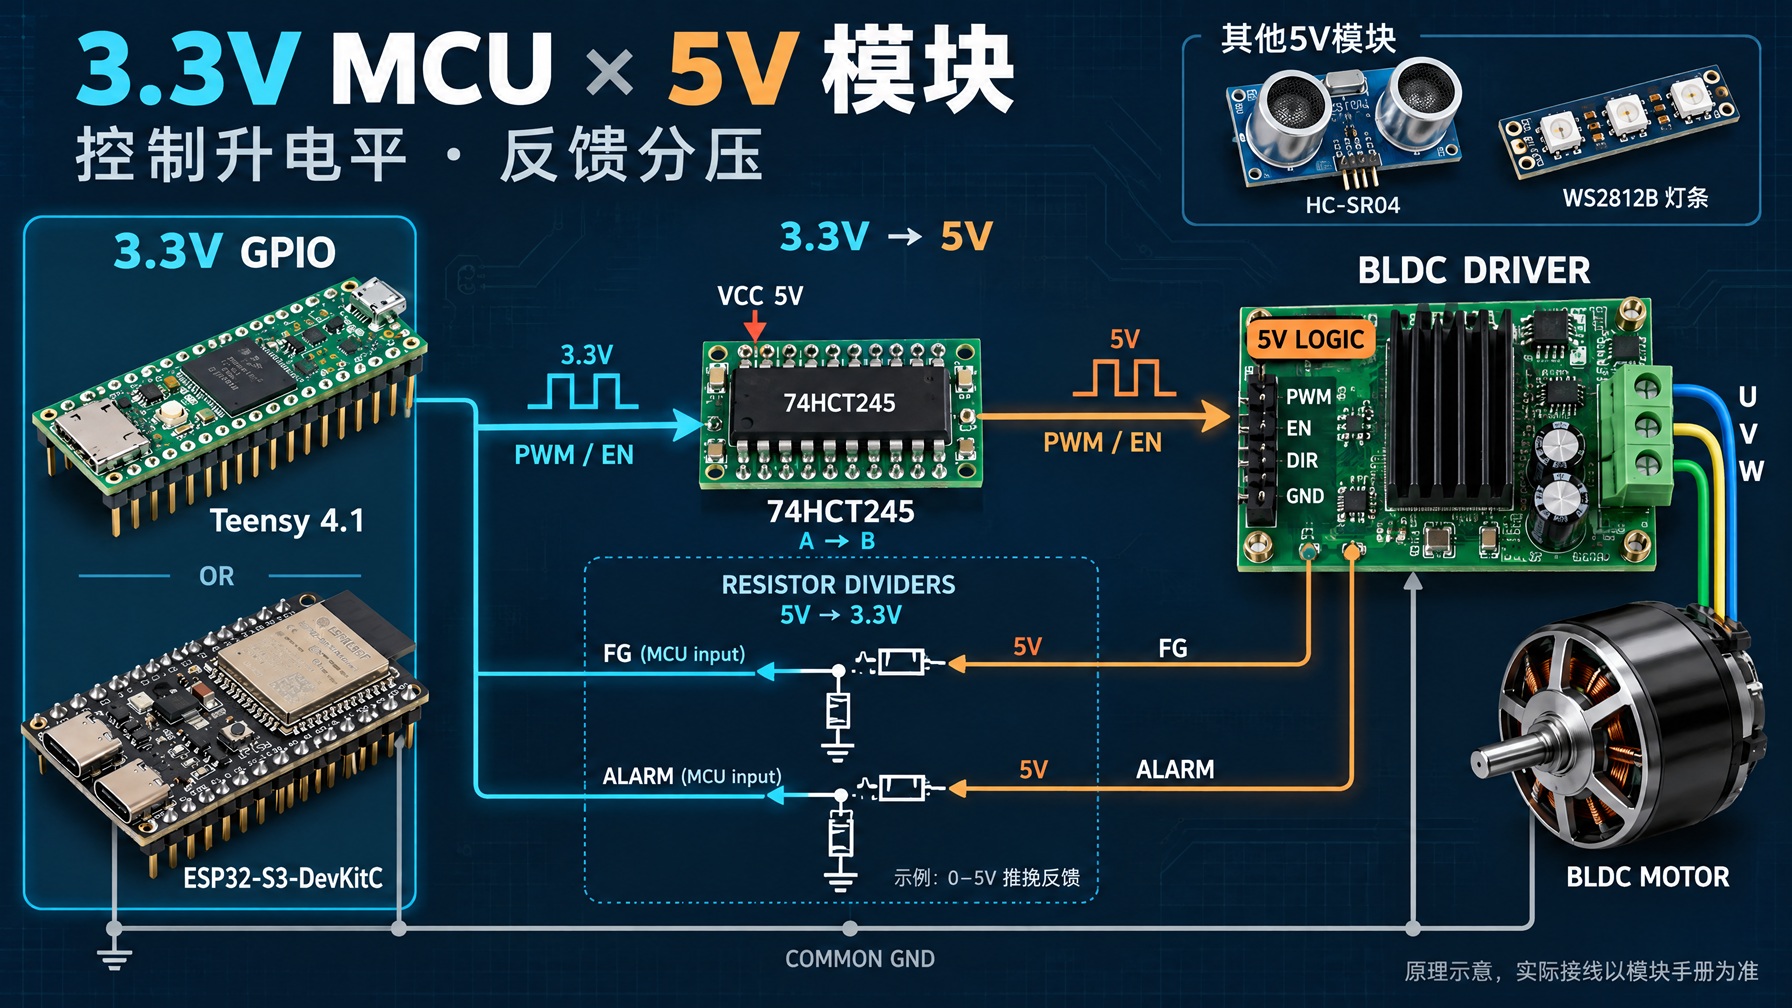
Teensy 4.1 的数字输出高电平是 3.3V,输入引脚不能承受 5V,官方建议的单脚最大输出电流为 4mA。ESP32-S3 也按 3.3V 逻辑系统设计;其具体开发板还可能占用部分引脚。因此,俱乐部使用 74HCT245 将控制信号从 3.3V 转为 5V,并用分压电阻接收 5V 反馈信号。另外,不要尝试使用一块 74HCT245自动处理两个方向的全部信号。
本章的操作边界:下面以“驱动器说明书确认控制输入需要 5V 高电平、转速/报警输出为 0~5V 数字信号”为例。若实际接口是 12V/24V 输出、模拟量、差分通信,或者端子含义不明,不要套用这些接线。首次验证时断开电机动力电源,并防止机器人意外运动。
一、一张表看懂信号该往哪边走
| 信号方向 | 俱乐部实例 | 推荐处理方式 |
|---|---|---|
| MCU → 5V 模块 | Teensy 输出使能、方向、PWM;控制 NeoPixel 数据输入 | 使用俱乐部的 74HCT245 转换板,输出 5V 信号 |
| 5V 模块 → MCU | 驱动器的转速脉冲、报警数字输出 | 已确认是 0~5V 数字信号时,用电阻分压等适当方式降至 3.3V 范围内 |
| 双方都可能发信号 | 某些 I²C 传感器的 SDA/SCL | 使用适合该通信方式的双向电平转换器 |
| 电压已经兼容 | 某模块说明书明确保证 3.3V 能被识别为高电平 | 可按说明直接连接信号线,但返回 MCU 的信号仍须单独检查 |
特别注意:电平转换只处理控制信号,不替电机、灯环或继电器线圈供电。电机动力电流走驱动器及其经过保险丝保护的电源线;NeoPixel 和继电器模块也由各自合适的电源供电。
二、为什么 74HCT245 能把 3.3V 变成 5V?
可以把它想成一名“翻译员”:一侧读 Teensy 的高、低电平,另一侧用自己的 5V 电源重新输出高、低电平。74HCT245 在规定的 5V 供电范围内,保证把达到 2V 的输入识别为高电平,所以能识别正常的 3.3V 控制信号。它不是升压电源,不能拿来给负载供电。
74HCT245 有八组 A/B 信号端,但同一时刻由 DIR 统一决定传输方向。俱乐部设计的模块通过条线把它设为“MCU → 5V 设备”后,不能把驱动器的 5V 转速信号接在另一组 B 端,指望它同时反向变成 3.3V:反向输出仍受芯片的 5V 供电影响,可能损坏 MCU。
俱乐部模块接线前,先核对这六项
- 板上的IC确实是适合该用途的 74HCT245系列,而不是仅因外观相似就当成同一种器件。
- 转换板的供电端接稳定的 5V;不要将机器人 7.4V、12V 或 24V 电池母线接到芯片供电端。芯片规定的供电范围是 4.5~5.5V。
- 转换板通过条线帽决定信号是3.3v->5v还是5v->3.3v,跳线帽默认是3.3v->5v。
- 图纸确认方向为
A → B:Teensy/ESP32-S3 接A侧,5V 设备输入接B侧。对 74HCT245 芯片本身,DIR为高电平时是A → B;OE为低电平时输出才启用。v1成品转换板以及固定,无需接mcu的控制信号,具体以俱乐部 PCB 丝印和原理图为准。 - 在没有专门电气隔离的方案中,MCU、转换板与驱动器的信号地按驱动器说明书连接到共同参考点。不要把“共信号地”理解成让电机的大电流流过 Teensy 的细地线。
- 板上已处理未使用的输入脚和上电默认状态;74HCT245 附近按芯片资料设置电源去耦电容。自己设计 PCB 时,不能让未用输入悬空。
- 对电机,确认 MCU 尚未启动、复位或转换板暂时失去使能时,驱动器不会自行启动。俱乐部模块的
OE始终使能,因此需要按驱动器的输入要求设置可靠的默认“停止/禁止”状态,并进行实测。
三、实操案例:Teensy 4.1 控制 5V 信号的无刷电机驱动器
第 1 步:不接线,先填写驱动器“接口清单”
拿到具体型号的驱动器说明书,逐项记录:
PWM、DIR(方向)、EN(使能)等输入端:允许的电压、触发极性、PWM 频率范围,以及断线时的默认状态。TACH/FG(转速)、FAULT/ALARM(报警)等输出端:是主动输出 0~5V,还是需要外接上拉电阻的“开路输出”;报警是高电平有效还是低电平有效。- 信号地是哪一个端子;它是否与动力电源负极内部相连。
- 停机时,应先改变哪些输入;是否存在独立的硬件禁止输入。
如果尚不知道转速或报警端口的类型,不要先接电阻分压。它可能根本不是主动输出 5V,也可能输出高于 5V 的电压。
第 2 步:只连接“MCU 发出的信号”
在说明书确认接口要求后,按以下路径接线:
| 连接路径 | 作用 |
|---|---|
Teensy PWM GPIO → 转换板 A1 → B1 → 驱动器 PWM 输入 |
把 3.3V PWM 控制信号转换为 5V |
Teensy DIR GPIO → A2 → B2 → 驱动器方向输入 |
控制方向;先确认方向变化的允许时机 |
Teensy EN GPIO → A3 → B3 → 驱动器使能输入 |
在确认其有效极性和硬件默认状态后使用 |
| 稳定 5V → 转换板 5V 供电端 | 只为转换电路供电 |
Teensy GND ↔ 转换板信号地 ↔ 驱动器信号地 |
为上述信号提供共同参考 |
上表的 A1、B1 等是功能示例,并不表示俱乐部成品板一定按此编号引出。上电前按 PCB 原理图逐线核对。
验收方法:先让电机动力电源保持断开;运行一个始终保持“停止”的测试程序,测量转换板输入和输出。在确认没有意外使能后,再按驱动器允许的顺序逐步测试方向、使能和 PWM。不要把 5V 转换板当作安全急停器件;运动安全仍须依靠整机设计。
第 3 步:把驱动器的 5V 反馈降下来
如果说明书明确确认某反馈端是主动输出的 0~5V 数字信号,可在每根反馈线上各用一组分压电阻
驱动器转速输出 ── 10kΩ ──┬── Teensy 转速输入 GPIO
                          │
                         13kΩ
                          │
                        信号地
报警输出如有相同的输出规格,再单独做一组。这样接时:
MCU 输入电压 ≈ 驱动器输出电压 × 13 ÷(10+13)。
若输出是 5.0V,输入约 2.83V;若确认其最高为 5.5V,理论输入约 3.11V。这为 3.3V 输入留出一定空间,同时高电平仍足够明确。10kΩ/13kΩ 只是针对这里假设的数字输出提供的例子:实际要核对输出电压范围、电阻误差、脉冲速度和 MCU 输入要求;接 MCU 前先用万用表测量分压点,必要时检查脉冲波形。ESP32-S3 的数字高电平识别门槛还与其供电电压有关,因此不能任意增大上方电阻、把“高电平”分得过低。
如果反馈端是开路输出,处理方式可能更简单:在其说明书允许的条件下,可用合适的电阻将信号上拉到 3.3V,让它在“拉低”和“释放”之间切换;不要未经核对就保留模块内部的 5V 上拉,或把 5V 直接接到 MCU。分压和 3.3V 上拉是针对不同输出类型的办法,不能随意叠加。
四、同一块板怎样接 NeoPixel 和 5V 继电器模块?
5V NeoPixel 灯环:转换的是 DIN 数据线
接线顺序为:
MCU 数据 GPIO → 74HCT245 的 A 端 → 对应 B 端 → 灯环 DIN;灯环由适当的 5V 电源供电;MCU、转换板、灯环共信号地。
注意接的是灯环的 DIN,不是 DOUT。为提高可靠性,俱乐部的74HCT245模块在B端默认需要串联220~470欧的电阻,灯环入口的数据线可按灯环厂家建议加入需要串联电阻阻值;大电源供电时,按灯环规格评估电源入口电容,并尽量缩短转换板至第一个灯珠的数据线。NeoPixel 的电流由其5V 电源提供,不能从 74HCT245 的信号输出脚取电。
5V 控制电平的继电器模块:转换的是 IN 信号
接线顺序为:
MCU GPIO → 74HCT245 的 A 端 → 对应 B 端 → 继电器模块 IN。
继电器模块的 VCC、线圈电源、GND、触点 COM/NO/NC,仍分别按该模块自己的接线说明连接。尤其要先确认它是高电平触发还是低电平触发,以及 IN 所需电流是否在 74HCT245 输出能力范围内。“输入需要 5V”不等于“74HCT245 一定带得动”。带光耦模块若采用这套共地接法,也不要仅因板上有光耦就宣称整套接线实现了电气隔离。
五、还有哪些常用方法?
| 方法 | 适合什么情况 | 使用时记住什么 |
|---|---|---|
| 确认后直接连接 | 5V 模块的输入说明书明确认可 3.3V 为高电平,且 MCU 输出电流足够 | 这只解决 MCU → 模块;模块返回的 5V 信号仍不能直接进 MCU |
| 74HCT245/74AHCT125 一类缓冲器 | 多路或少量 3.3V → 5V 单向数字信号,如 PWM 控制线、NeoPixel 数据线 | 74AHCT125 适合需要较少通道的情况;核对供电、输出能力和上电默认状态。 |
| 电阻分压 | 已确认电压范围的 5V → 3.3V 单向数字反馈 | 简单,但不能用来给设备供电;速度较高或线较长时须验证波形 |
| 3.3V 上拉 | 输出端确认为允许这样接的开路输出 | 先查是否已有连到 5V 的内部上拉 |
| 专用双向转换器 | I²C 的 SDA、SCL 等双方都可能拉动的信号 |
选明确支持 3.3V ↔ 5V I²C 的器件或模块,例如相应规格的 TCA9406;不要用固定方向的 74HCT245 硬接双向总线。 |
六、首次上电检查表
- 先查型号,再查每根信号线。确认最高电压、信号方向、触发极性;不要凭端子上的“5V”猜测。
- 先核对电源,后连接 MCU。74HCT245 接稳定 5V,MCU GPIO 只承受其允许的电压;检查共信号地和电源极性。
- 先测转换板,再接驱动器。分别测量
A侧、B侧的高低电平;确认OE禁用、MCU 复位或掉电时,驱动器输入保持在不会意外启动的状态。 - 反馈线先测后接。在驱动器端和分压点分别测量;确认分压点不会超过 MCU 允许范围,再接 GPIO。
- 最后测试上电顺序。分别测试“MCU 先上电”和“5V 外设先上电”:不能默认失电的转换板或 MCU 可以安全接收另一侧仍在驱动的信号。电机测试时先解除机械危险,再逐步增加输出。
本章小结
俱乐部的方案可以概括为:Teensy/ESP32-S3 发往 5V 设备的数字信号,用 74HCT245 等合适器件升到 5V;5V 设备返回 MCU 的信号,先确认输出类型,再降到 MCU 可接收的电压。 对电机尤其要多做一步:验证复位、掉线和不同上电顺序下的默认停机状态。电平接对,只是机器人可靠控制的第一步。