五、身体舵机配电及控制电路
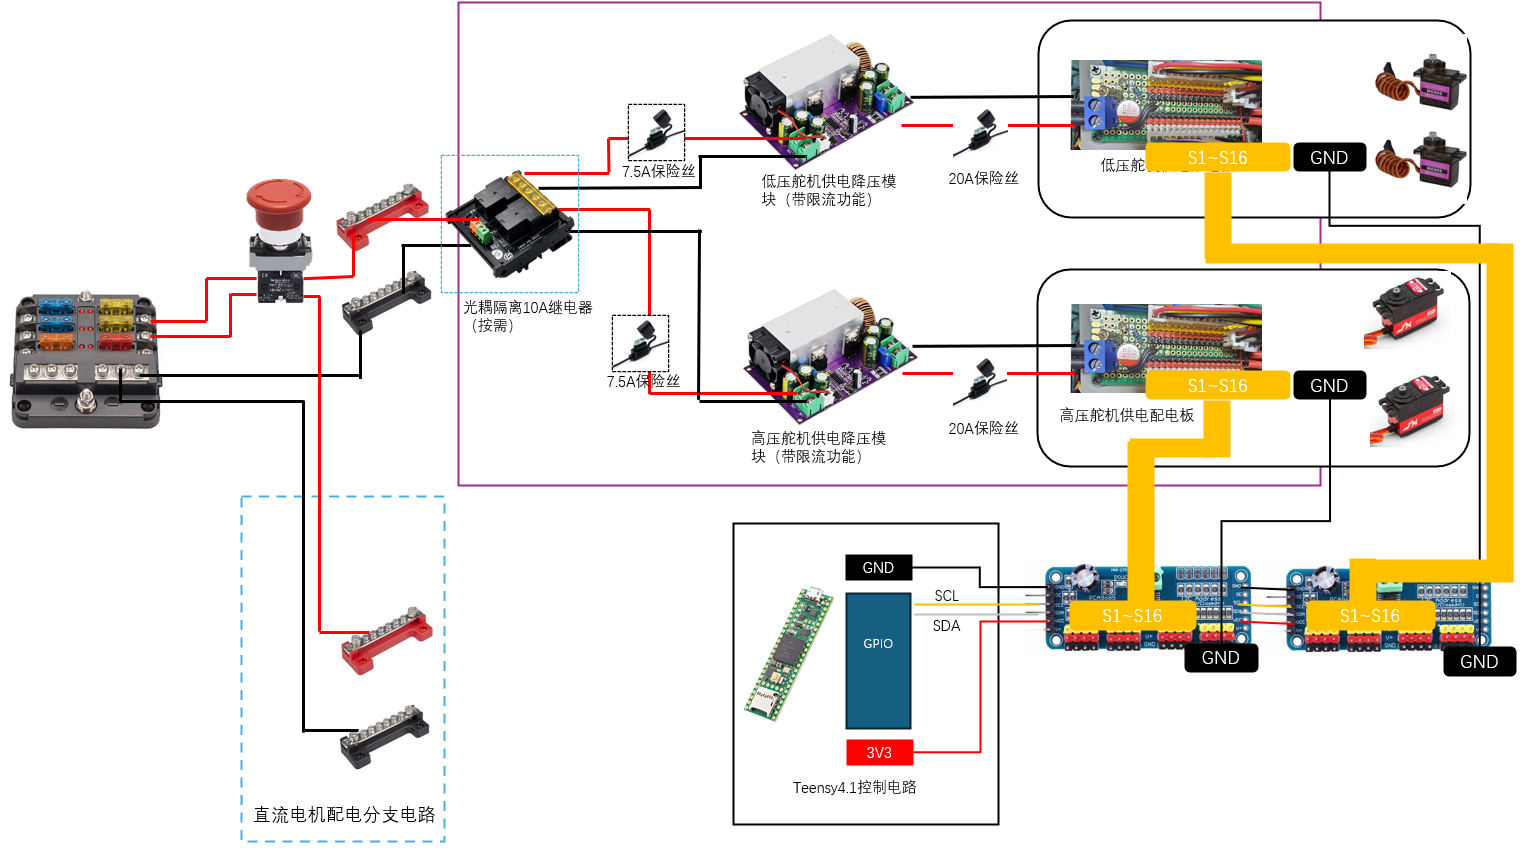
这是我们R2D2身体舵机配电和控制系统接线示意图,和身体直流电机配电系统分支一样,属于我们双电池供电系统的后续部分。
本方案仅针对是PWM舵机,不适合总线舵机。
简要说明:
1、电机供电分支和舵机供电分支共用一个双路急停开关,用于在紧急情况下对这两路分支断电,但维持控制系统和信号系统的供电;
2、我们的R2D2机器人身体有2组不同电压的舵机,一组为MG90S低压舵机组,另一组为8.4伏的高压舵机组。每个舵机组各由一块DIY的舵机配电板供电;
3、我们使用2个带20A电流限流功能的600瓦大功率直流降压模块,其中一个降压到6伏,另一个降压到8.4伏,各为一块舵机配电板供电;友情提醒:一定要使用带限流功能的降压模块。
4、电路中控制两个降压模块供电端通断电的继电器不是必须的,它的作用时控制仅当需要时才给后面的舵机配电板供电。要不要它取决于两个大功率降压模块有没有能让MCU进行输出控制的使能引脚。如果降压模块自带输出使能控制,就不需要这个继电器,否则推荐安装这个继电器。
5、在每个降压模块的前后各有一个保险丝,输入端是7.5A保险丝,输出端是20A保险丝。这两对保险丝的作用是确保在万一降压模块的限流功能失效时,为整条链路上的元件提供最后的安全保障。另外,保险丝电流的选择是综合多个因素考虑的谨慎数值,以保护元器件为最高优先级。如果采用不同舵机,需要根据实际运行效果进行调整。
6、我们使用2块PCA9685模块控制舵机运动,但这两块模块仅用于向舵机提供PWM信号,不向舵机供电。全部舵机都连接在各自的舵机配电板上。2块PCA9685如图示串行连接,其中一块需要焊接短路掉地址选择焊盘,使它们的I2C地址不同(我们俱乐部固件中分别使用0x40和0x41两个地址)。
7、每块PCA9685的PWM信号引脚用跳线连接到舵机配电板,同时确保GND共地。
8、PCA9685模块的VCC和控制信号电平都支持3.3v,因此teensy4.1可以直接连接和控制。友情提醒:PCA9685模块只要接VCC、GND、SDA、SCL 四个引脚,OE和V+不要接,更不要通过供电端子接降压模块出来的供电。