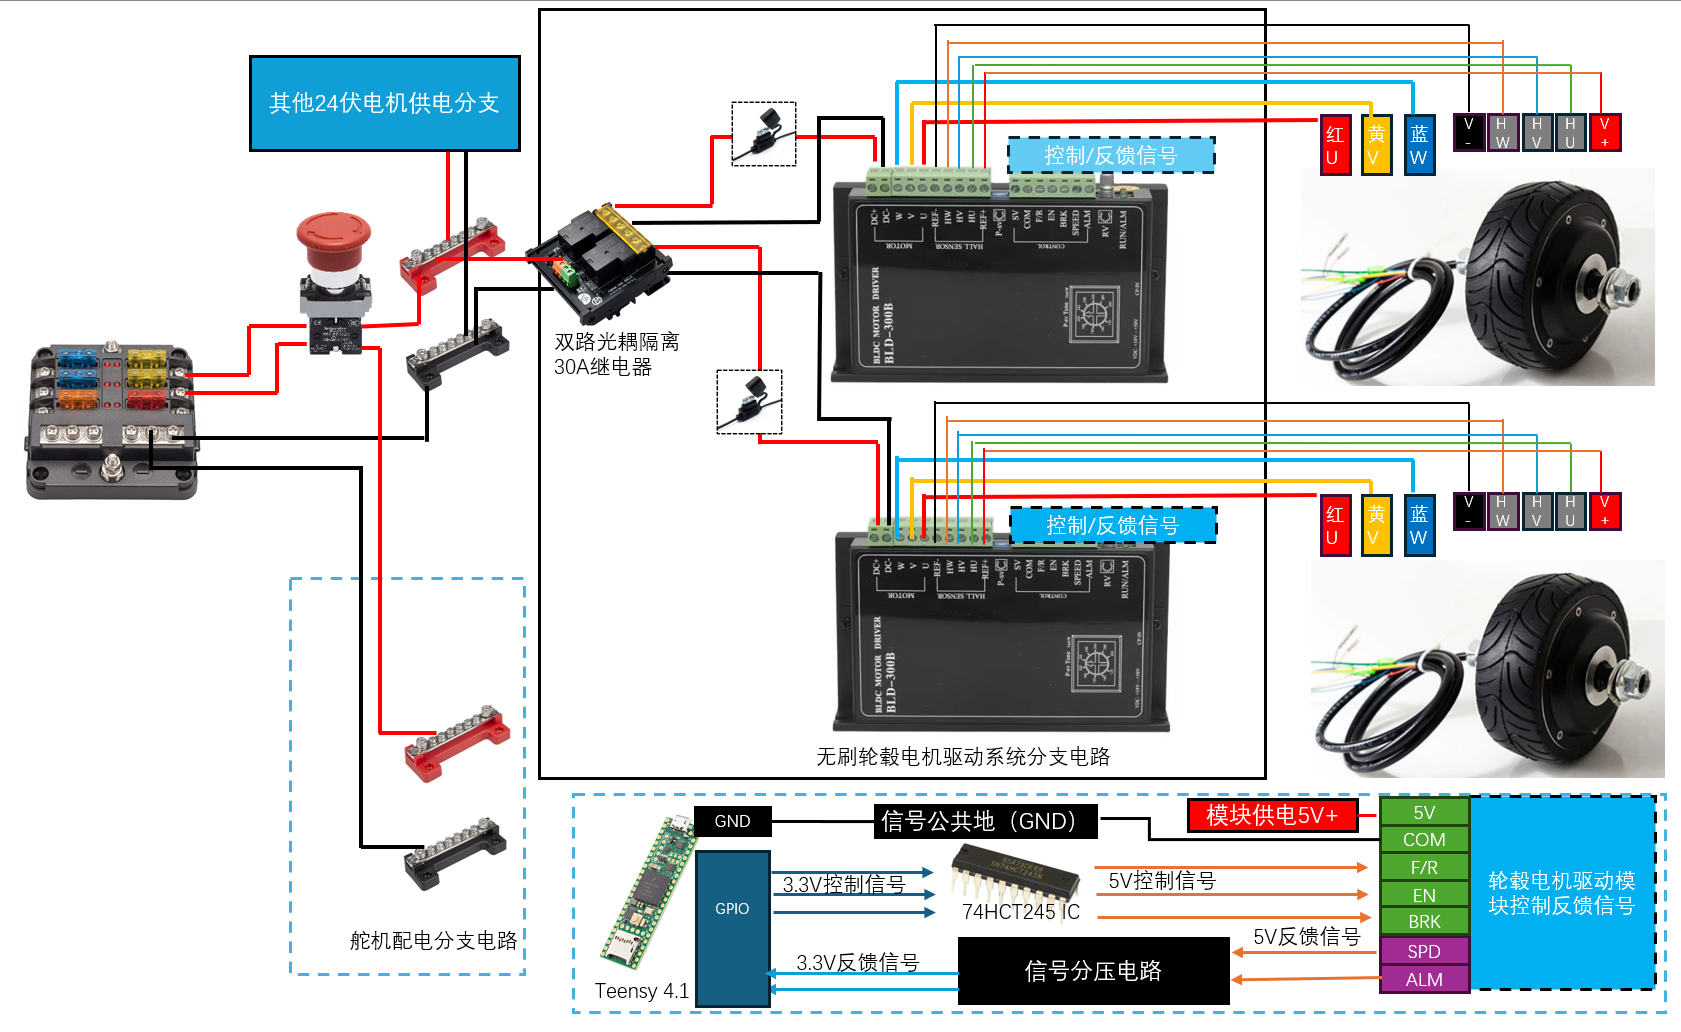
四、无刷轮毂电机驱动系统分支电路及接线
这是我们无刷轮毂电机供电供电和控制系统接线示意图,属于我们双电池供电系统的后续部分。
简要说明:
1、电机供电分支和舵机供电分支共用一个双路急停开关,用于在紧急情况下对这两路分支断电,但维持控制系统和信号系统的供电;
2、我们使用带霍尔信号的4寸无刷轮毂电机,每个电机配一个控制模块;友情提醒:大部分驱动模块都要求接入电机的霍尔信号线,因此购买轮毂电机时确保是8线的电机(3根电机线+5根霍尔信号线)
3、驱动模块的24伏供电端正极串联7.5A保险丝是为了防止单路电机电流过大;
4、我们使用1个支持3.3伏控制信号的光耦隔离双路继电器模块控制对2个电机驱动模块的通断电;如果你的继电器模块是5伏控制信号,可以采用下面的使用74HCT245 IC进行信号电平转换方式。继电器核定负载电流的选择取决于轮毂电机和驱动器,我们使用功率250W/300W的无刷轮毂电机和配套驱动器,继电器选择单路30A电流;
5、这里的继电器有以下几个作用:
1)在机器人静止或休息状态下,切断移动系统的供电;仅当机器人进入移动模式才通电;
2)让上位机系统、AI系统对预测的风险进行紧急响应(同时发送停机命令和切断电机供电命令);
3)当运动控制子系统失去同主控系统的联系时,或者看门狗进程检测到运动控制系统故障时,强制切断电机供电;
6、teensy4.1是3.3v控制信号,如果电机驱动模块只标明5伏信号控制,没有明确说明支持3.3v控制信号时,需要采用我们图中使用74HCT245 IC进行信号电平转换;重要提示:千万不要直接把驱动模块的反馈信号(SPD/ALM)直接连接到teensy的gpio,很容易把teensy的gpio烧毁。