
一、子系统总览
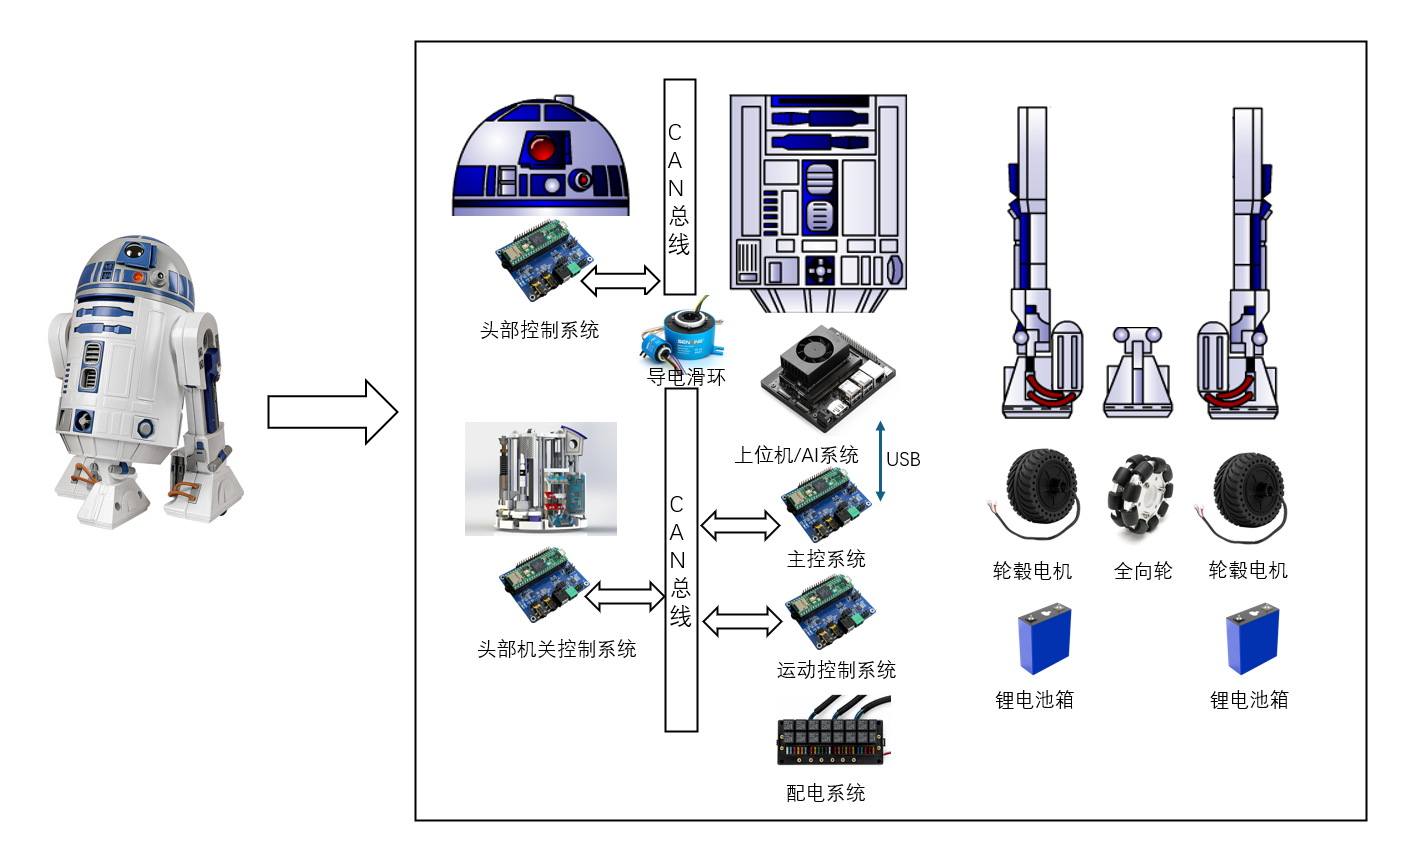
我们俱乐部使用自己的R2D2控制系统方案,这个方案采用AI+远程终端控制,而不是其他俱乐部的RC控制器控制。
在我们的方案中,整个机器人被拆分成4个模组,包括:头部、机头部机关、身体、运动系统。每个模组由独立的控制系统+配电系统组成,各个独立模组间使用CAN总线进行通信,由配电系统分别供电。
1、子系统概览
2、子系统配电概览
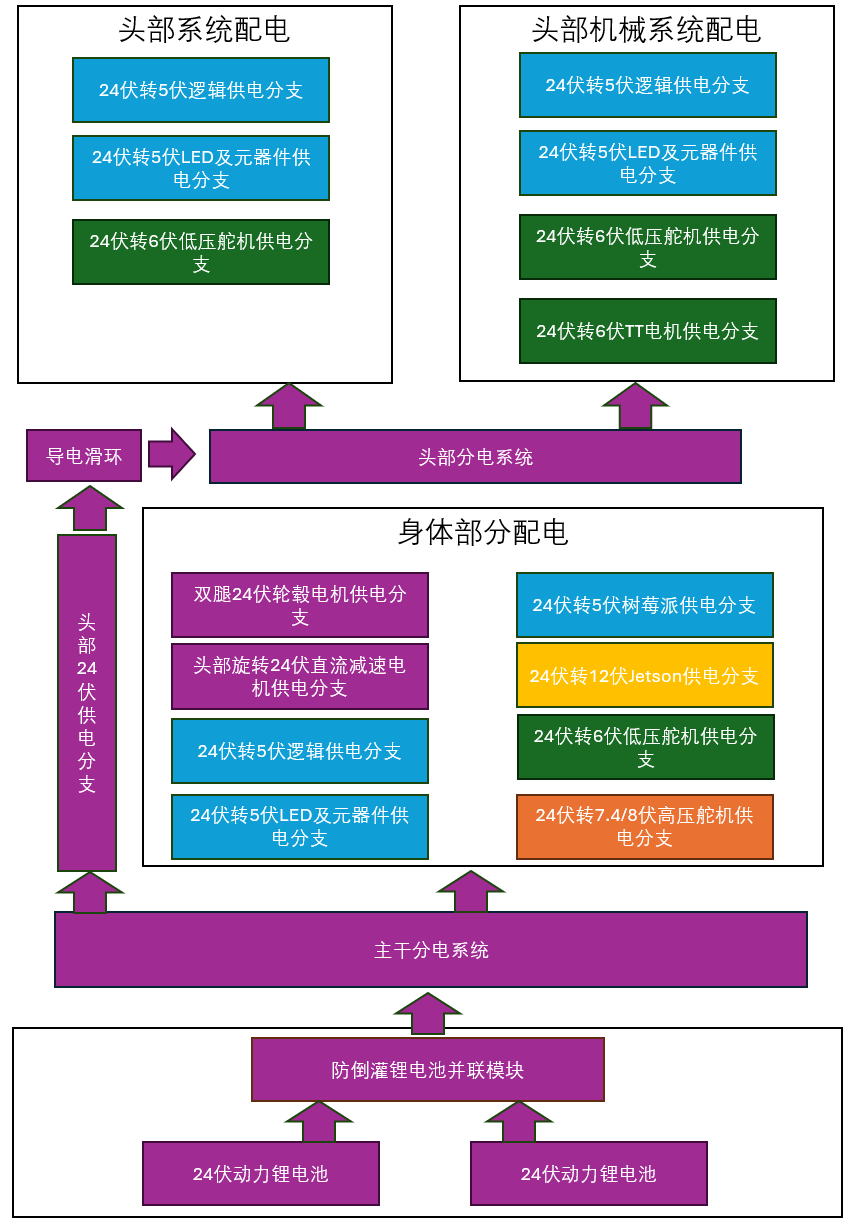
我们俱乐部使用自己的R2D2控制系统方案,这个方案采用AI+远程终端控制,而不是其他俱乐部的RC控制器控制。
在我们的方案中,整个机器人被拆分成4个模组,包括:头部、机头部机关、身体、运动系统。每个模组由独立的控制系统+配电系统组成,各个独立模组间使用CAN总线进行通信,由配电系统分别供电。