六、R2D2头部电子元器件概览
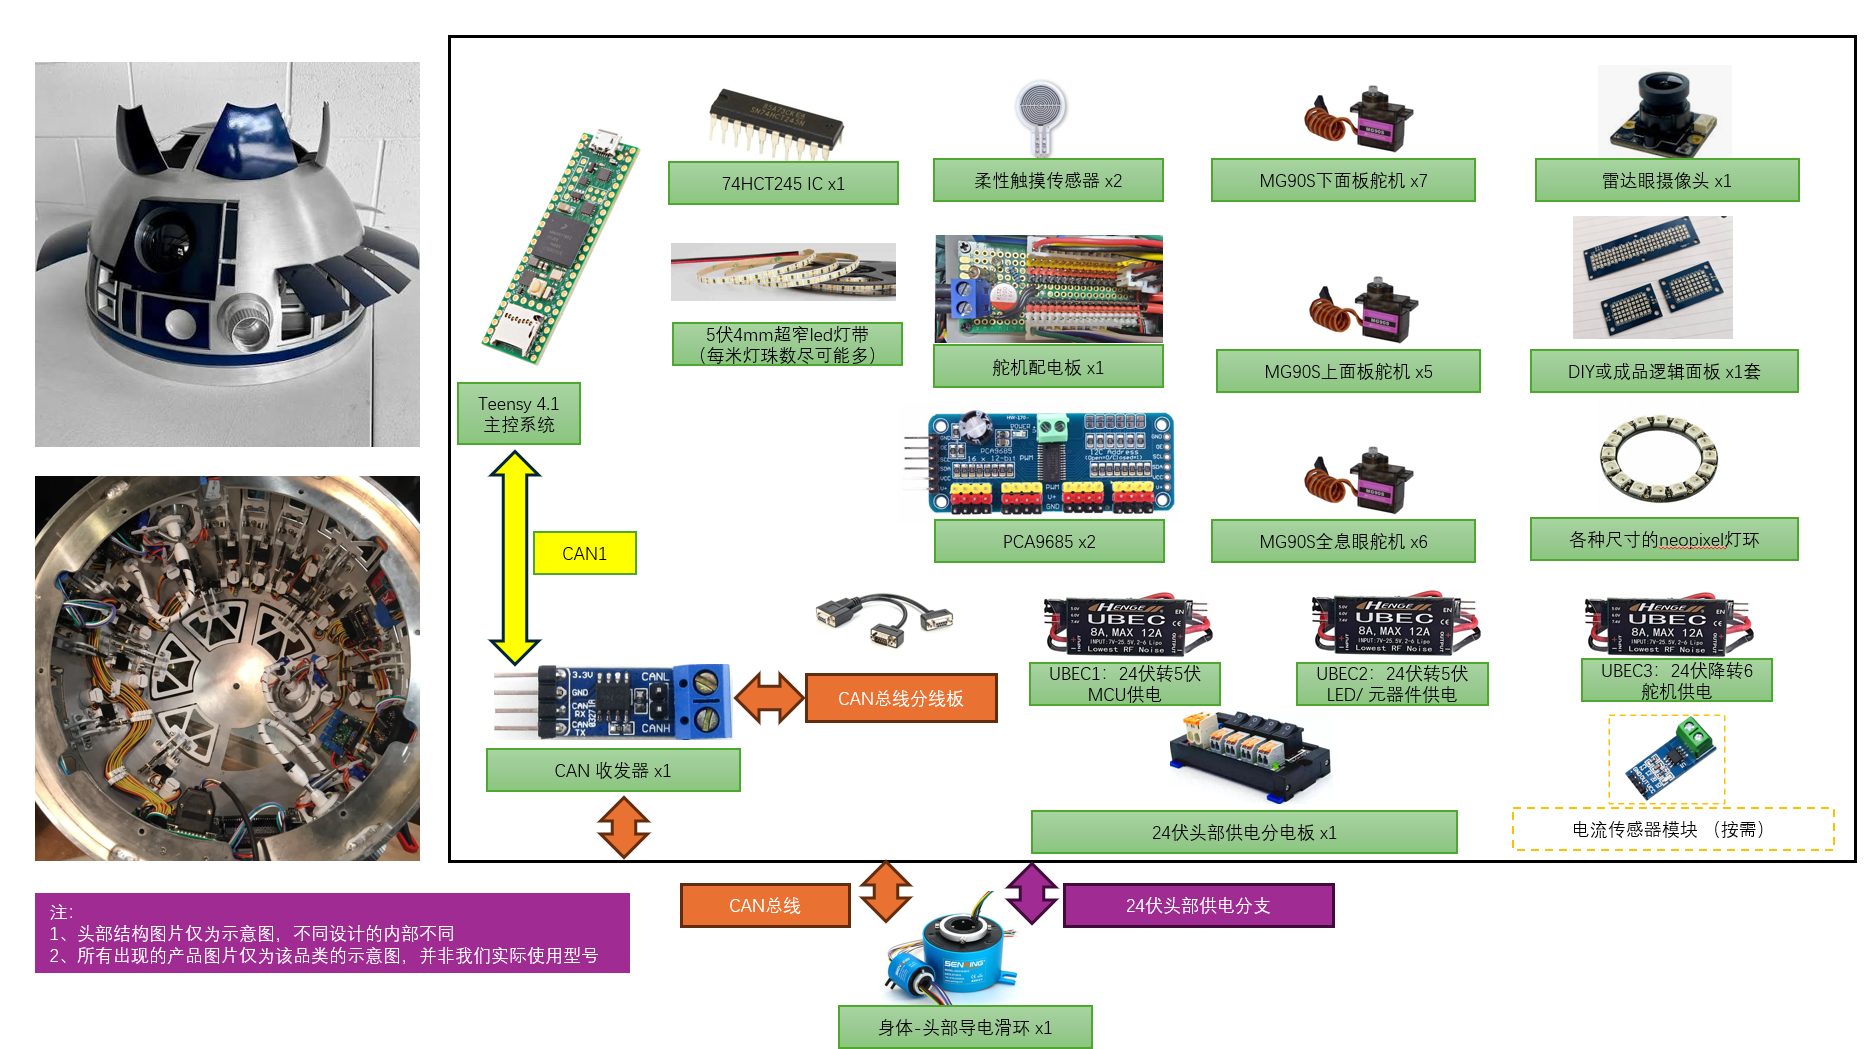
1、R2D2的头部是一套独立的子系统,主控MCU为teensy 4.1,通过CAN总线通其他子系统通信,并由一路专门24伏供电分支供电。teensy 4.1有多个CAN接口,但需要外接CAN收发器,我们默认使用CAN1。
2、由于头部可以360度无限旋转,因此头部和身体之间使用一个允许大电流的导电滑环连接, 导电滑环通过CAN总线、头部的24伏供电分支和雷达眼摄像头的USB线。
3、24伏供电分支接入头部的1分4分电板,其中三根分支接3个降压模块,分别为控制系统、5伏模块和6伏舵机系统配电,剩余一路备用。
4、整个头部有11或12个MG90S舵机控制开合面板(取决于不同设计)和6个MG90S舵机控制全息眼舵机,因此使用2块PCA9685进行控制。
5、雷达眼摄像头需要通过导电滑环才能连接到身体的树莓派/jetson,仅适用使用上位机或AI系统的设计。
6、74HCT245 IC作用为把teensy 4.1的3.3v控制信号转成5伏控制信号,用于控制整个头部的逻辑面板、PSI、led灯环(如果确定全部逻辑面板或led灯带/灯环都支持3.3v控制信号,则不需要这块IC)。
7、虽然逻辑面板能通过一些渠道买到,但我们一般都是使用4mm的超窄led灯带手搓,灯带每米灯珠数量越多越好。缺点是对焊接有点要求。
8、柔性触摸传感器是可选的,一般安装在PSI或逻辑面板附近,这样机器人就能对人在对应位置的触摸做出反馈。